 Language


 ※ 화면 데이터는 예시입니다
01운용 개요
진행 중 검사 임무와 드론 상태를 한눈에 확인합니다.

자산은 겉으로 보이지 않는 곳에서부터 위협받습니다.
풍력 발전기 블레이드 및 대형 고소 구조물의 치명적 손상(접착선 박리, 층간 분리, 내부 균열 등)은 구조물 내부에서 시작됩니다. 기존의 표면 광학 촬영만으로는 이를 조기에 발견할 수 없으며, 내부를 투시하기 위해서는 작업자가 직접 로프에 매달리거나 대형 크레인을 투입해야만 했습니다.
이러한 막대한 위험 비용과 운휴 시간(Downtime) 때문에, 대다수의 현장에서는 '반드시 필요할 때'가 아닌 '예산이 허락할 때'에만 제한적으로 검사를 수행해 왔습니다. 당사의 플랫폼은 이러한 한계를 기술로 극복하여, 상시적이고 정밀한 구조물 건전성 관리(Structural Health Monitoring)를 실현합니다.
기존 방식과 스마트 자율 NDT 플랫폼을 비교합니다.

| 구분 | 기존 방식 (로프 접근 · 플랫폼) | 스마트 자율 NDT 시스템 | 비즈니스 임팩트 |
|---|---|---|---|
| 작업자 위치 | 고소 구조물 위 (고위험 노출) | 100% 지상 통제 | 중대재해 제로화 (Zero Risk) |
| 투입 인력 | 로프 전문 팀 + 장비 지원 인력 | 운영자 1인, 검사자 1인 | 인건비 및 운용 비용 획기적 절감 |
| 사전 준비 | 크레인 임차, 진입로 확보, 로프 설치 | 최소한의 이륙 공간 및 사전 점검 | 검사 준비 시간(Lead time) 최소화 |
| 대상 변경 | 지상 하강 후 재등반 필수 | 관제 화면 내 타겟 클릭 (원터치) | 다수 타겟 연속 검사로 효율 극대화 |
| 작업 재개 | 작업 중단 시 처음부터 다시 시작 | 저장된 중단 좌표부터 즉시 재개 | 기상 악화 등 변수 대응력 강화 |
| 데이터 재현성 | 작업자 감각에 의존 (동일 위치 추적 불가) | 3D 맵핑 좌표 기반 정밀 재방문 | 6개월·1년 단위 시계열 상태 추적 및 예지보전 가능 |
사전에 입력된 도면(CAD)에 의존하지 않고, 현장에서 구조물의 3D 공간 정보를 즉각 해석해 임무를 수행합니다.
실시간 3D 공간 스캐닝 Digital Twin
이륙 후 Lidar 센서를 통해 구조물의 실제 형상(로터, 블레이드 평면 등)을 실측하여 3D 매핑합니다. 도면 데이터가 필요하지 않습니다.
지능형 타겟팅 및 진입 Targeting
운영자가 타겟을 지정하면 시스템이 자동으로 대상의 법선(Normal vector)을 계산해, 최적의 안전 접근 속도(0.5m/s)로 검사 구역까지 진입합니다.
초정밀 편대 호버링 Dual-Flight Alignment
두 대의 드론이 구조물을 사이에 두고 마주 본 상태(Source–Detector)를 유지하며 표면을 추종합니다.
촬영 기하 정합도 모니터링 Geometry Index
엑스레이 투과를 위한 양 기체 간의 기하학적 정렬 상태를 0~1 지수로 실시간 시각화합니다. 검사자는 바람에 의한 미세한 오차를 확인하며 최적의 타이밍에 촬영을 진행할 수 있습니다.
데이터 좌표화 및 귀환 Coordinated Return
모든 검사 위치는 3D 좌표로 기록되어 자동 귀환하며, 향후 완벽하게 동일한 위치를 재검사할 수 있습니다.
고가의 장비와 산업 현장의 안전을 지키기 위해 다중 레이어 안전 프로토콜이 탑재되어 있습니다.
하드웨어 Geofencing 이격 하한선 적용
구조물 반경 3m 이내로는 어떠한 경우에도 진입할 수 없도록 시스템적으로 강제 통제됩니다.
실시간 동적 이상 감지 Dynamic Anomaly
블레이드의 미세한 회전이나 진동 발생 시 즉각적으로 안전거리로 후퇴하여 운영자의 판단을 대기합니다.
3단계 충돌 회피 알고리즘 Collision Avoidance
통신 두절 상황에서도 온보드 센서(On-board Sensor) 단독으로 주변 장애물을 인지하고 3단계 회피 기동을 거쳐 자율 귀환합니다.
전력 및 이착륙 관리 Power & Sequencing
배터리 30% 도달 시 경고, 20% 도달 시 즉각 귀환 명령이 발동되며(예비 체공 2분 확보), 복수 기체의 충돌 방지를 위해 이착륙 및 타겟 진입은 철저한 순차 제어로 이루어집니다.
장비 중립성 Hardware Agnostic
특정 NDT 장비에 종속되지 않습니다. 고객사가 기존에 운용 중인 X-ray 등 진단 장비를 드론에 결합하여 그대로 사용할 수 있습니다.
폐쇄망 독립 운용 Air-Gapped
인터넷 연결이나 외부 클라우드 의존 없이, 독립된 현장 관제 시스템만으로 완벽하게 동작하여 철저한 보안과 안정성을 보장합니다.
완벽한 기록의 재현성 Time-series Tracking
'3번 블레이드, 팁에서 12m' 와 같은 직관적 기록과 정밀 좌표가 연동됩니다. 수 개월 후 동일한 위치로 정확히 비행하여 결함의 진행 상태를 추적할 수 있습니다.
디지털 트윈 시뮬레이션 Pre-Rehearsal
실제 기체를 띄우기 전, 관제 소프트웨어와 동일한 환경의 시뮬레이터에서 임무 전체를 리허설하여 현장 변수를 사전 차단합니다.
Air — 자율 비행 유닛
드론 편대 (최소 2대 ~ 4대 이상 확장 가능)
탑재 모듈 : 고성능 온보드 AI 컴퓨터, 3채널 Lidar, 듀얼 IMU, RTK 위성항법 시스템, 차세대 비행 컨트롤러(FC)
Ground — 관제 통제 유닛
편대 비행 제어 컴퓨터, 검사 및 데이터 관제 컴퓨터
임무·자산·운영자 UI 제공
상기 수치는 설계 기준값이며, 고객사의 현장 조건 및 탑재되는 NDT 장비 사양에 따라 최적화 커스터마이징이 가능합니다.
비행과 검사는 한 소프트웨어 안에서 이어집니다. 임무 편성과 편대 가용성 점검, 관제와 안전 판정, 센서 보정과 진단, 보고서 조회까지 같은 화면 체계에서 수행합니다.
※ 화면 데이터는 예시입니다
진행 중 검사 임무와 드론 상태를 한눈에 확인합니다.
 ※ 화면 데이터는 예시입니다
 ※ 화면 데이터는 예시입니다
수행한 임무를 상태·풍력터빈별로 조회합니다.
 ※ 화면 데이터는 예시입니다
검사 임무에 필요한 양 드론의 가용성을 점검합니다.
 ※ 화면 데이터는 예시입니다
등록 드론의 실시간 텔레메트리를 심화 비교로 진단하고 편대 운용 상태를 한눈에 확인합니다.
 ※ 화면 데이터는 예시입니다
도메인을 선택해 단위 보고서를 조회합니다. (읽기 전용)
 ※ 화면 데이터는 예시입니다
 ※ 화면 데이터는 예시입니다
고소 구조물 안전 진단의 한계를 넘어섭니다.
진단을 원하시는 현장 단지의 기종과 규모를 문의해 주시면, 귀하의 비즈니스 환경에 최적화된 맞춤형 운용 시나리오와 도입 컨설팅을 제공해 드립니다.
문의하기

통상적인 풍력 발전기 검사는 설비의 정지를 전제로 하며, 정지 시간 동안 발생하는 발전 수익 손실은 실제 검사 비용을 압도하는 수준입니다.
하지만 D·AIR OIS는 로터가 회전하는 상태 그대로 궤적을 쫓아 검사 데이터를 확보하는 첨단 기술을 적용했습니다. 이제 고객사는 단 1분의 가동 중단도 감수할 필요 없이, 무중단 운영을 통한 수익 극대화를 실현할 수 있습니다.
검사에서 가장 위험한 실패는 '오판'이 아니라 '누락'입니다. 아예 살펴보지 않은 영역이 있다면 결함이 없다고 확신할 수 없습니다. D·AIR OIS는 작업자의 감각이나 기억에 의존하지 않습니다. 시스템이 전체 블레이드 표면을 잘게 나눈 격자 원장을 관리하며, 촬영이 누락된 빈칸을 찾아내 자동으로 재촬영을 지시합니다. 모든 격자가 채워지기 전에는 보고서가 발행되지 않아 누락 없는 100% 검사를 입증합니다.
기존의 검사 시스템은 대부분 블레이드 설계 도면을 기반으로 운용됩니다. 이로 인해 설계 도면을 자체적으로 보유하지 않은 발전 사업자의 경우, 시스템 도입 초기 단계부터 제조사의 협조를 구해야 하는 절차적 제약이 존재했습니다.
반면, D·AIR OIS는 지상에 설치된 장비가 회전하는 블레이드를 직접 스캔하여 자체적으로 형상을 파악하는 혁신적인 솔루션입니다. 이를 통해 사전 설계 자료나 제3자의 협조 절차 없이도 현장에서 즉각적인 검사 시스템 도입이 가능합니다.
가동 중인 블레이드는 풍압의 영향을 받아 필연적으로 휨 현상이 발생합니다. 기존 검사 방식처럼 블레이드를 휨이 없는 강체(Rigid body)로 가정할 경우, 블레이드 끝단으로 향할수록 실제 결함 위치와 큰 오차가 발생합니다.
본 시스템은 이러한 한계를 극복하고자 블레이드의 실시간 휨 변형 상태를 정확하게 분석하여 반영합니다. 이를 통해 결함 발생이 잦은 블레이드 끝단에서도 손상 발생 위치를 오차 없이 정밀하게 짚어냅니다.
본 시스템은 발견된 결함을 단순 나열하는 것에 그치지 않고, 위험도 등급에 따라 체계적으로 분류하여 보고합니다. 이러한 우선순위 기반의 리스트업을 통해, 즉각적인 대응이 필수적인 '치명적 결함'이 수많은 일반 결함 속에서 간과되는 문제를 사전에 차단하고 효율적인 유지보수 업무를 가능하게 합니다.
무정지 검사 도입에 있어 고객이 가장 우려하는 부분은 회전체 주변 비행 시의 충돌 위험, 그리고 수많은 촬영 결과물의 위치 정보가 뒤섞이는 데이터 혼선 문제입니다.
본 시스템은 드론의 비행경로를 기하학적으로 철저히 통제하여 블레이드의 회전 반경 진입 자체를 원천 차단, 사고 위험을 제로화(Zero-Risk)했습니다. 또한, 수집된 모든 영상은 엄격한 검증 프로세스를 통해 정확한 위치 태그를 부여받습니다. 조금이라도 모호하거나 오차가 의심되는 데이터는 시스템이 선제적으로 거부(Reject)하며, 철저하게 무결성이 입증된 정보만을 선별하여 고객에게 가장 신뢰할 수 있는 최종 검사 보고서를 제공합니다.
촬영으로 끝나지 않습니다. 점검 대상 등록부터 비행 관제, 커버리지 확인, 결함 검토, 보고서 전달까지 한 곳에서 이어집니다.
 01
점검 현황 한눈에
 02
발전기·블레이드 대장
 03
점검 전 추적 정확도 확인
 04
비행 관제와 장애 대응
 05
촬영 커버리지 확인
 06
결함 검토
 07
결함 확정과 보고서 전달
 08
미해결 항목 관리
 09
점검 이력 감사 추적
 ※ 화면 데이터는 예시입니다
등록된 발전기와 누적 검사 회차, 아직 손대지 않은 작업과 검증이 남은 결함을 첫 화면에서 봅니다.
 ※ 화면 데이터는 예시입니다
단지별 발전기와 블레이드 형상을 등록해 두면 이후 점검 회차가 같은 기준으로 쌓입니다.
 ※ 화면 데이터는 예시입니다
지상 추적 장비의 정합이 유효한지 먼저 확인합니다. 오차가 기준을 넘으면 점검을 시작하지 않습니다.
 ※ 화면 데이터는 예시입니다
드론 영상과 회전 추적 상태를 보며 다시 찍을 구간을 그 자리에서 지시합니다. 통신이 끊기면 확보한 촬영을 보존한 채 안전 전제를 다시 확인해 복구합니다.
 ※ 화면 데이터는 예시입니다
블레이드를 전연·후연·압력면·흡입면으로 나누고 반경 구간별로 촬영이 채워졌는지 봅니다. 중단된 세션은 남은 구간이 그대로 드러납니다.
 ※ 화면 데이터는 예시입니다
블레이드별로 발견된 결함을 위치와 함께 확인하고, 오검출은 반려해 기록에 남깁니다.
 ※ 화면 데이터는 예시입니다
검증이 끝난 결함만 보고서에 담기고, 블레이드 재구성 산출물도 함께 전달됩니다.
 ※ 화면 데이터는 예시입니다
재검사가 필요하거나 검증이 남은 항목이 한 목록에 모입니다.
 ※ 화면 데이터는 예시입니다
촬영부터 전달까지 상태 변화가 시각·사유와 함께 남고, 지워지지 않습니다.
직접 가야만 안심되던 불안감 · 보이지 않는 사각지대 · 비효율적인 인력 낭비 —
현장의 이 모든 문제를 디에어가 해결합니다.
위험한 곳을 대신 살피고, 24시간 현장을 기록해 결과만 보고합니다.
불필요한 출동과 위험 부담을 줄이고, 관리 수준을 높이십시오.
어디에 계시든 현장은 언제나 통제 아래 있습니다.
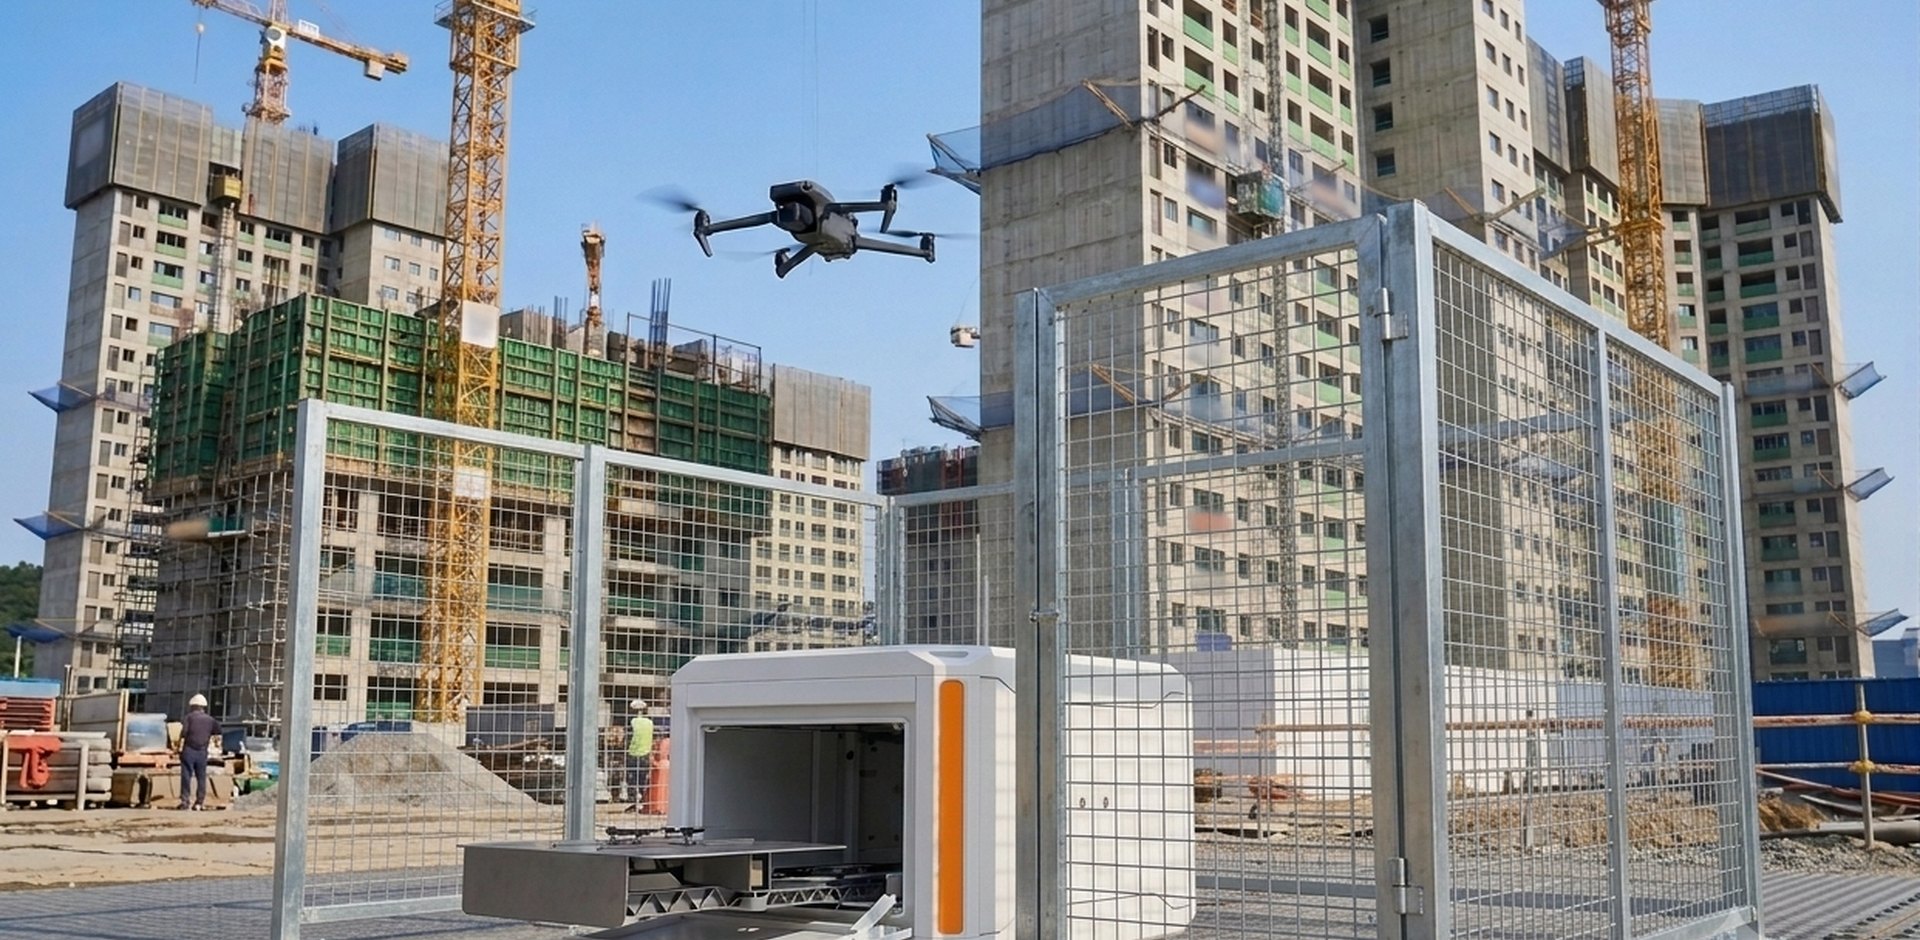
건설 현장 안전·자산 모니터링
넓은 현장, 직접 확인하십니까? 사각지대 없는 안전, 정확한 공정, 빈틈없는 자산 감시까지. 사무실에서 현장을 장악하십시오.
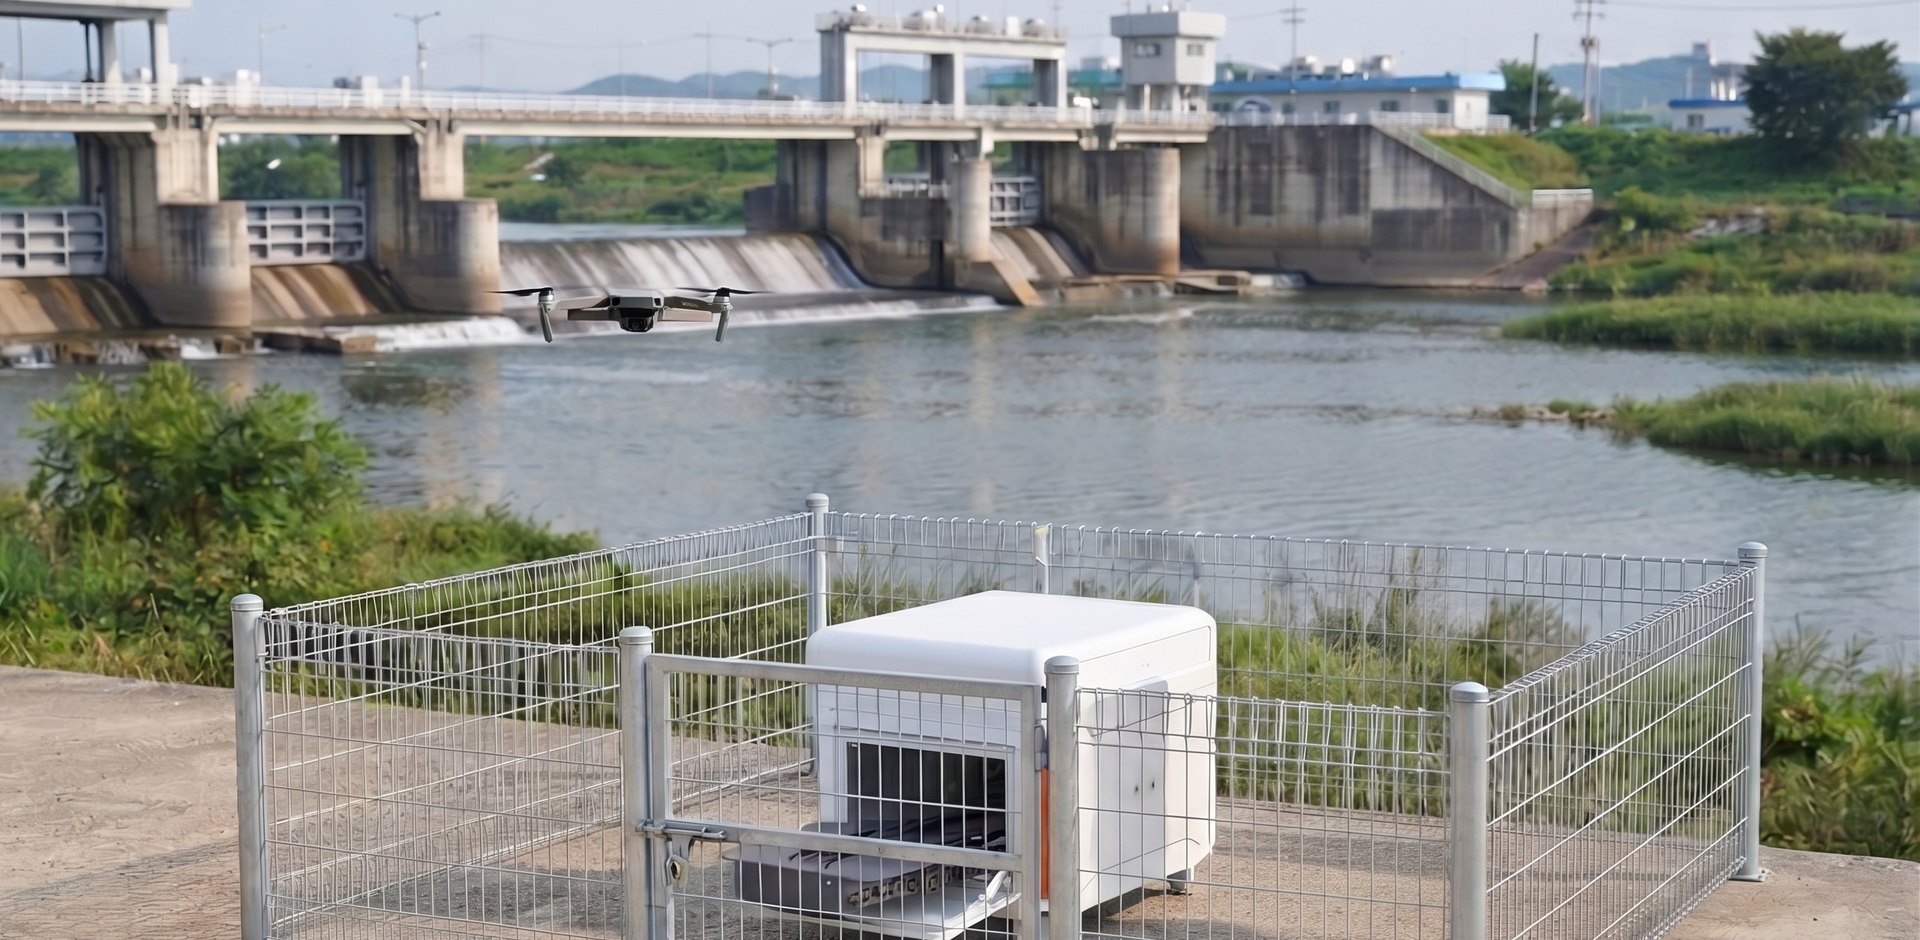
하천시설물·환경 모니터링
위험한 하천 순찰을 대신해, 광범위한 시설물과 환경 변화를 감시하고 보고합니다. 막대한 시간과 인력 낭비를 이제 끝내십시오. 현장에 대한 불안감을 사무실에서 지우십시오.
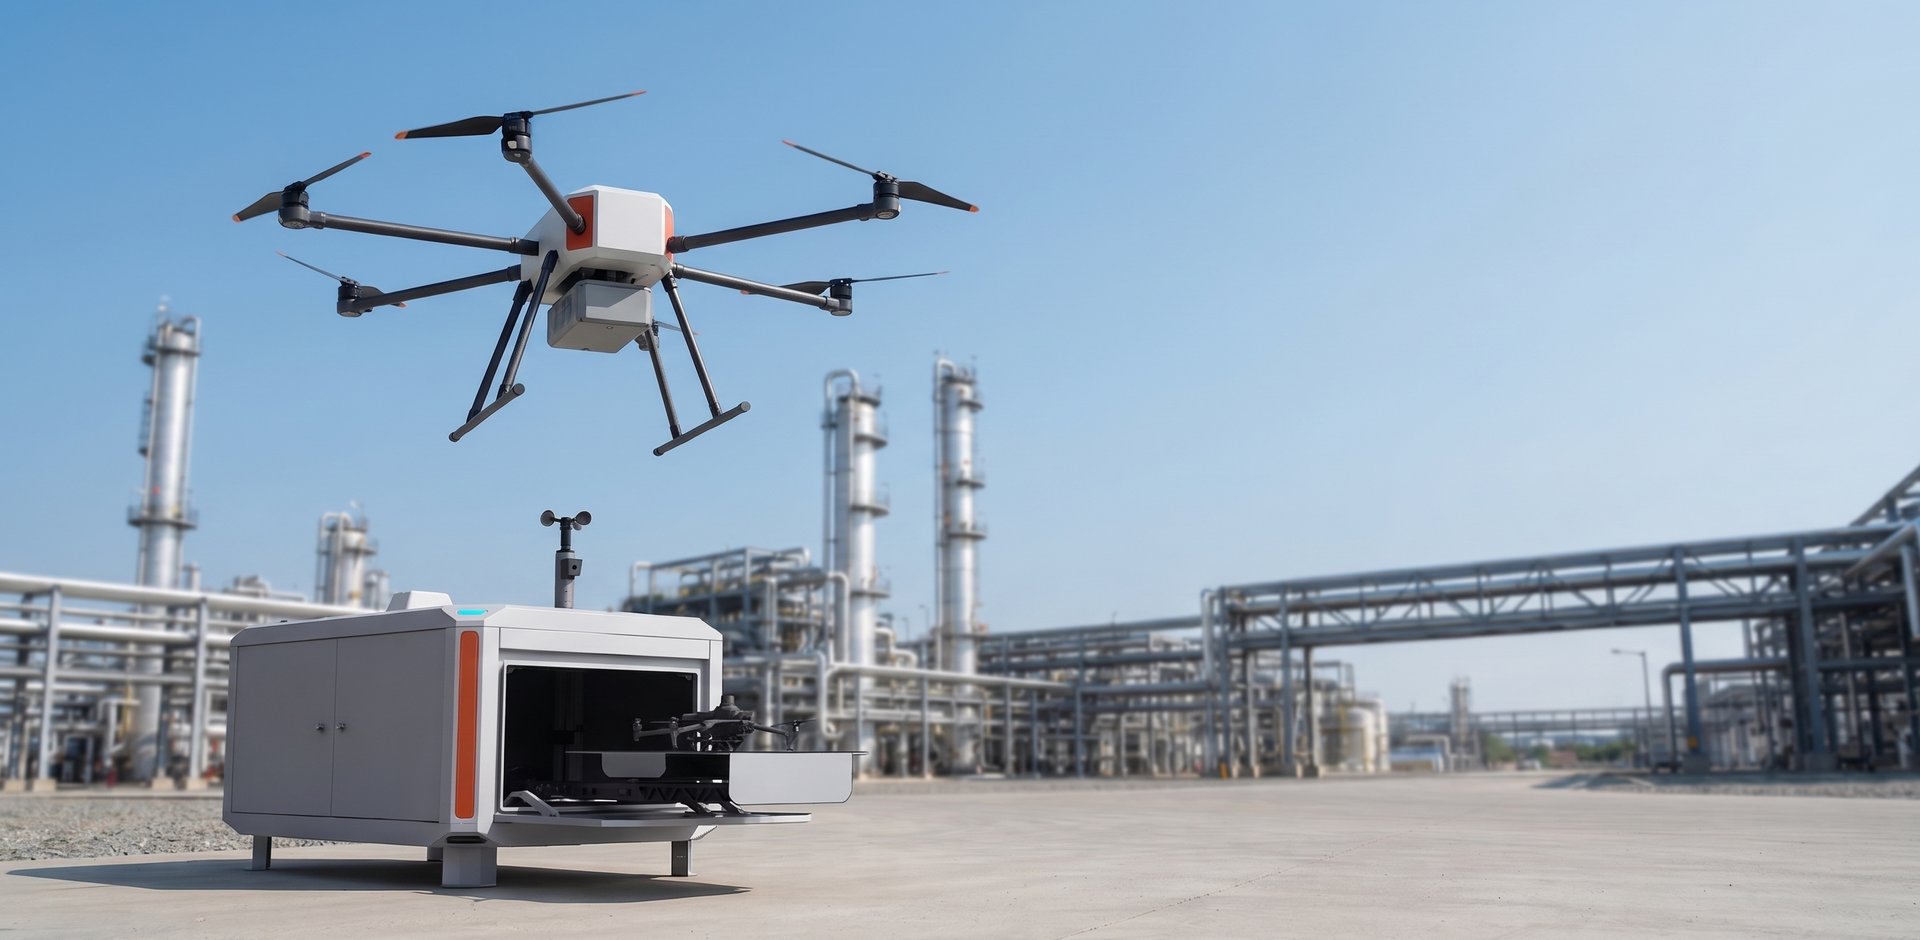
산업 시설 안전·자산 모니터링
넓은 현장의 사각지대, 위험한 시설 점검, 불필요한 인력 낭비 없이 중대재해 리스크를 줄이고 사무실에서 방대한 현장 자산의 상태를 낱낱이 파악하십시오.
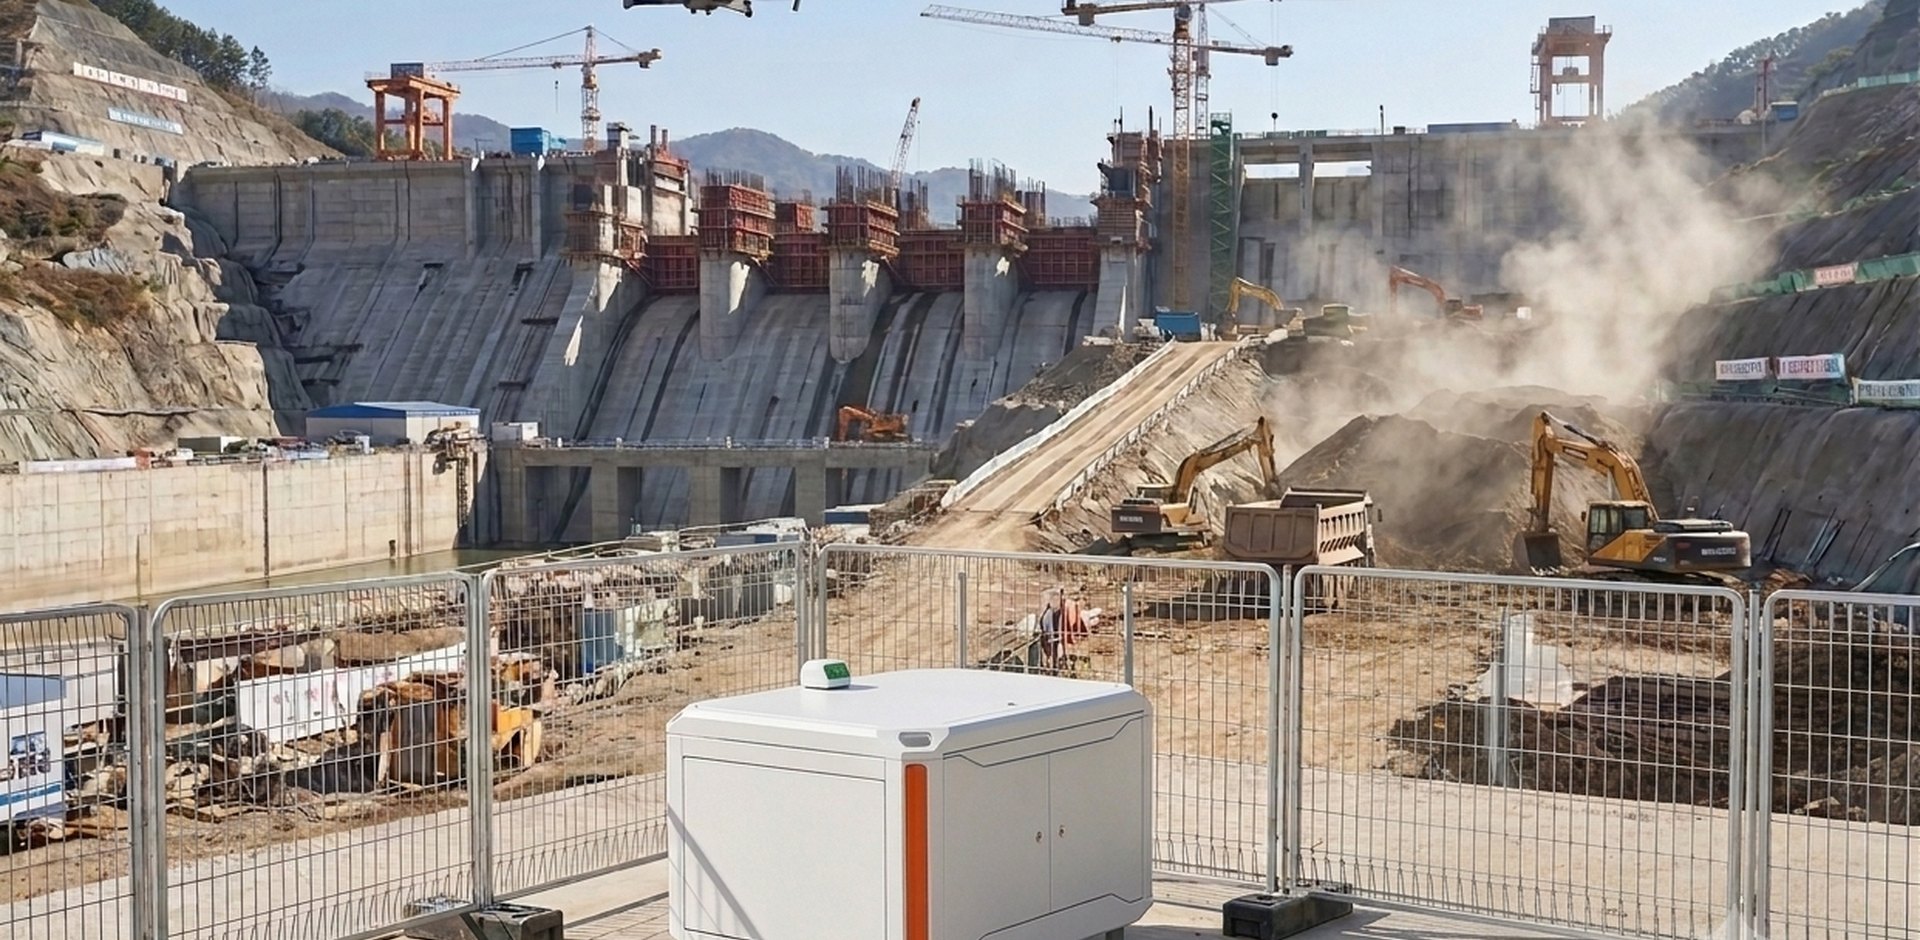
토목 현장 안전·자산·시공 모니터링
끝없는 토목 현장의 사각지대, 잦은 순찰과 안전사고 불안감. 번거로운 현장 왕래는 이제 끝입니다. 사무실에서 시공부터 자산까지 한눈에 관리하십시오.
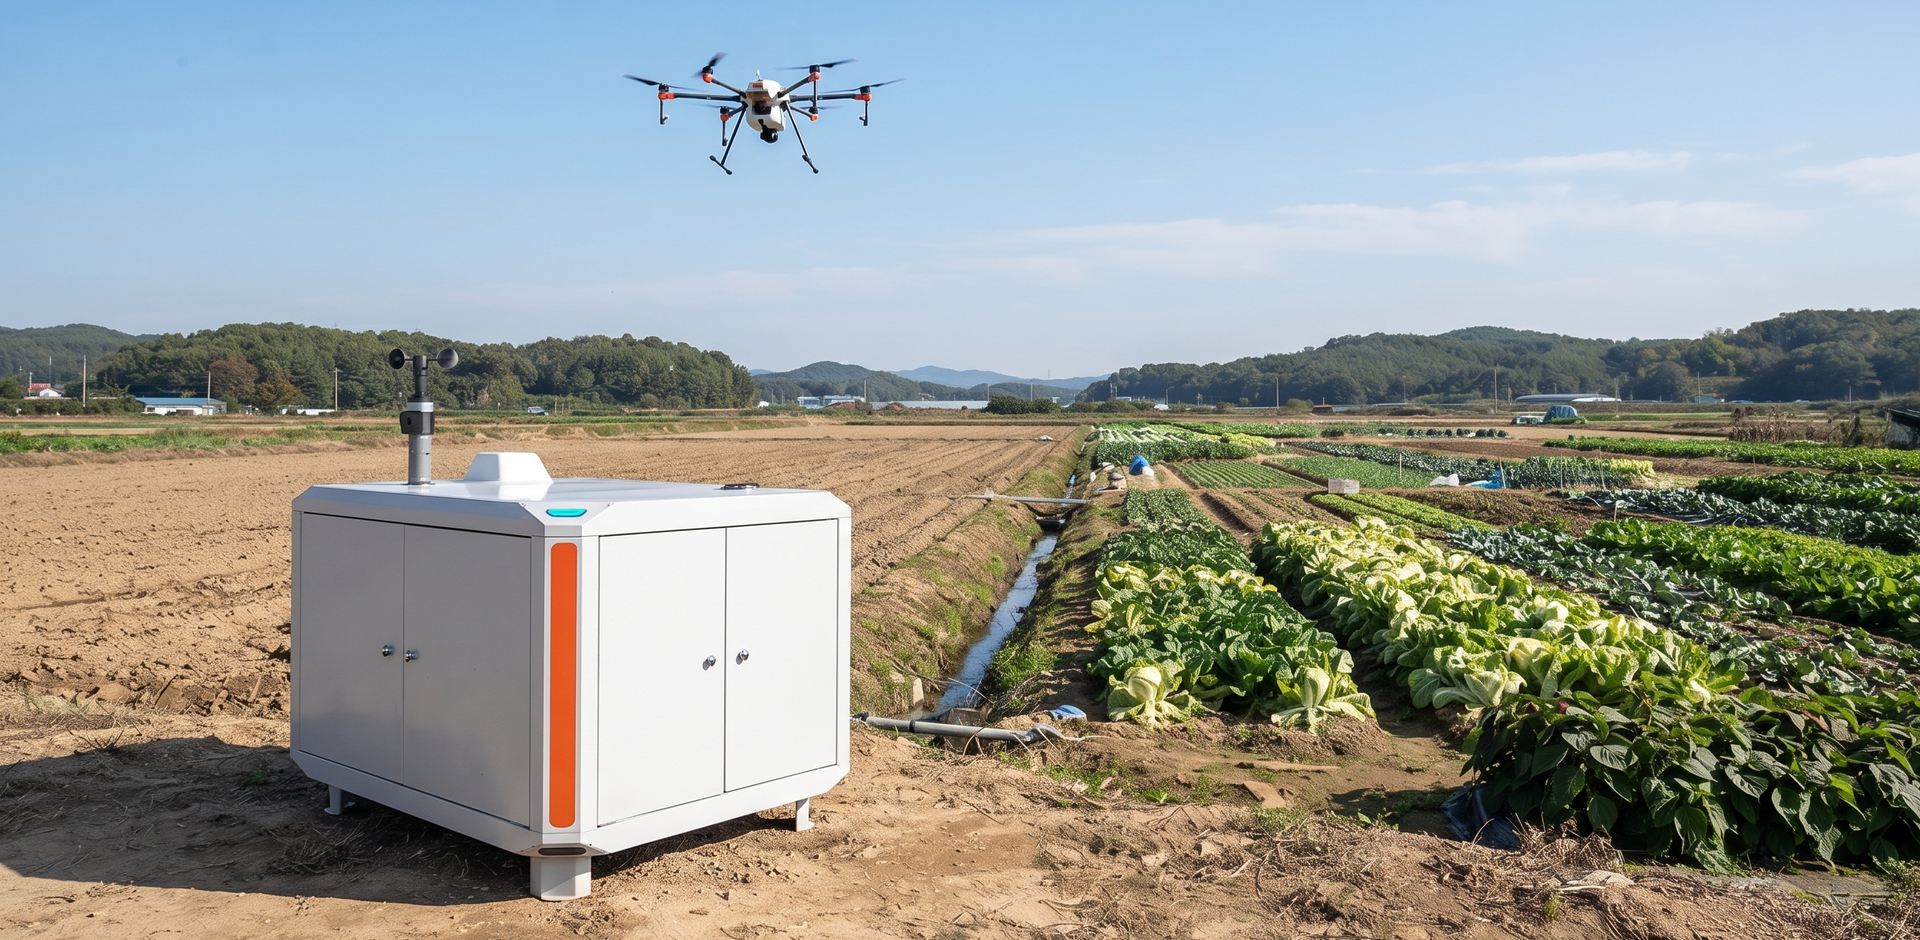
산림·농작물 생태 모니터링
끝없는 산림과 밭, 직접 걷고 오르기 쉽지 않으셨을 것입니다. 병해충 확산과 방제 시기를 놓칠까 늘 우려하셨을 것입니다. 광범위한 생태 변화를 주기적으로 추적합니다. 이상 징후를 감지해 책상 위에서 골든타임을 확보하십시오.
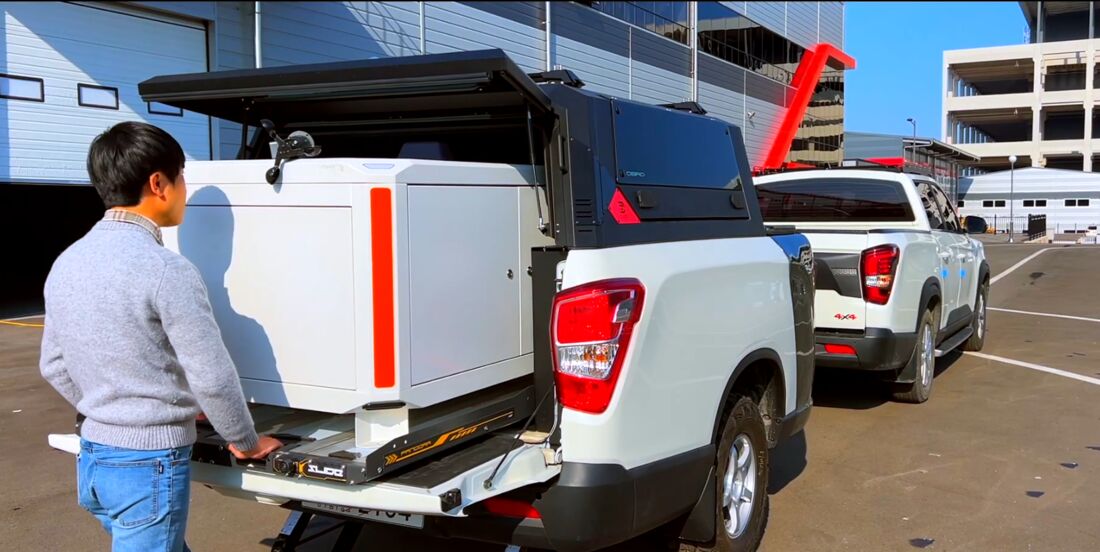
신속한 시연을 위한 이동형 트레일러에 탑재된 도크
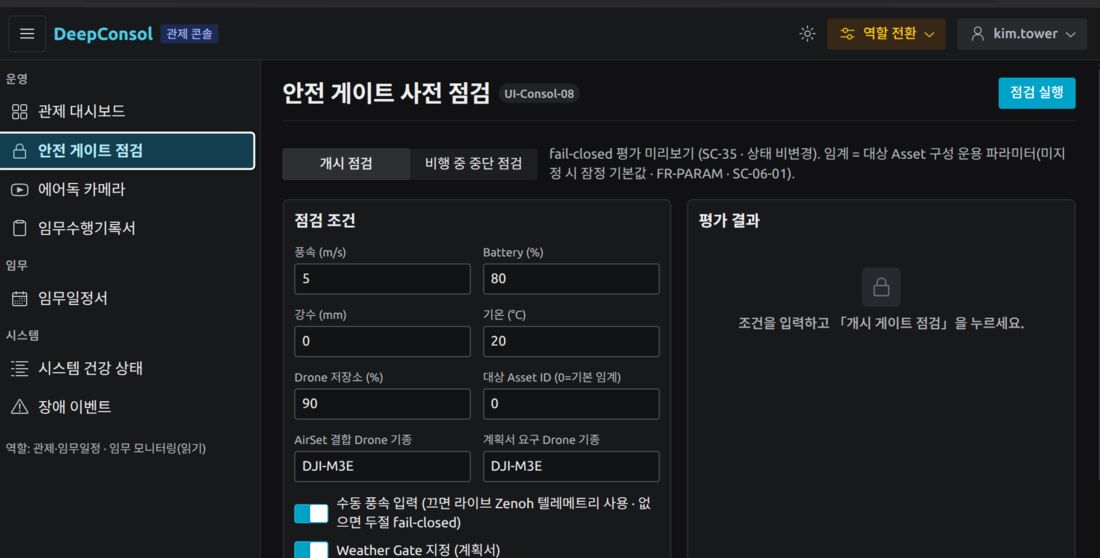
설치 구성 및 안전을 위한 사전 점검
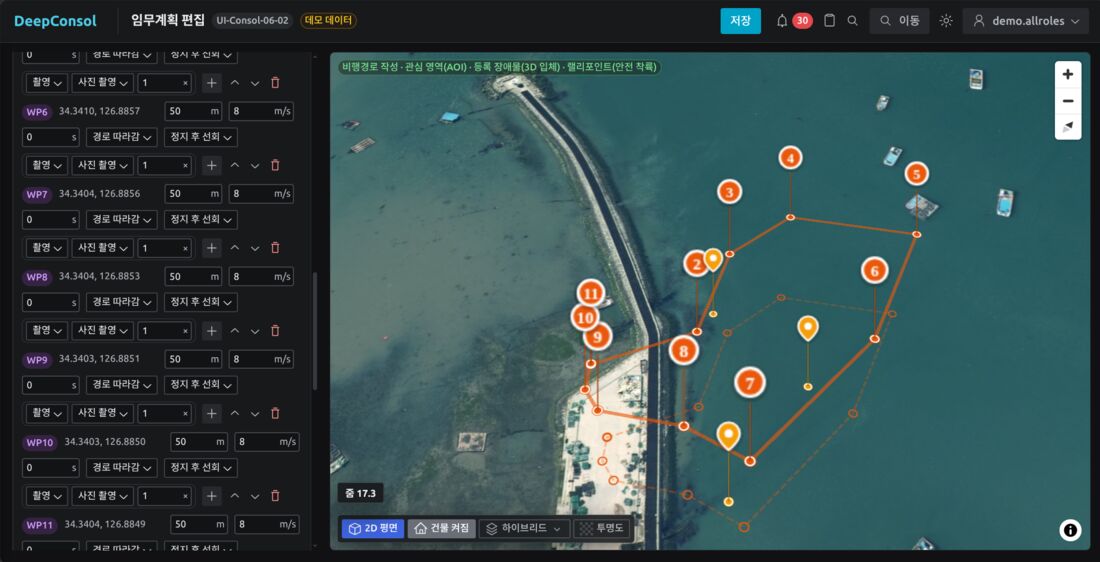
지도상에서 임무 계획 편집
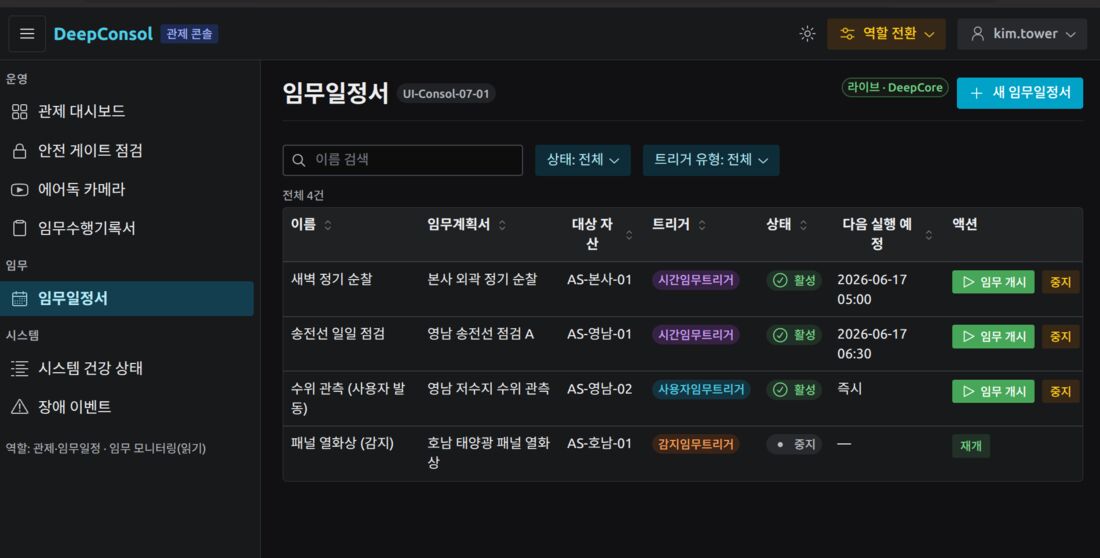
정기 발진, 사용자 지정 발진, 센서 감지 발진
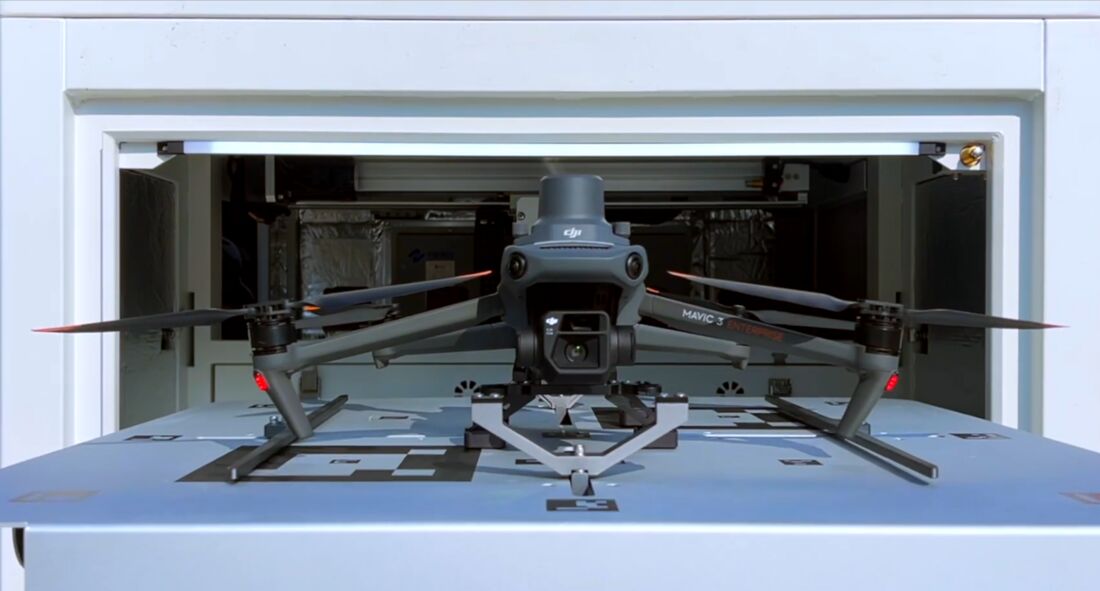
임무 일정에 따라 계획된 임무를 수행
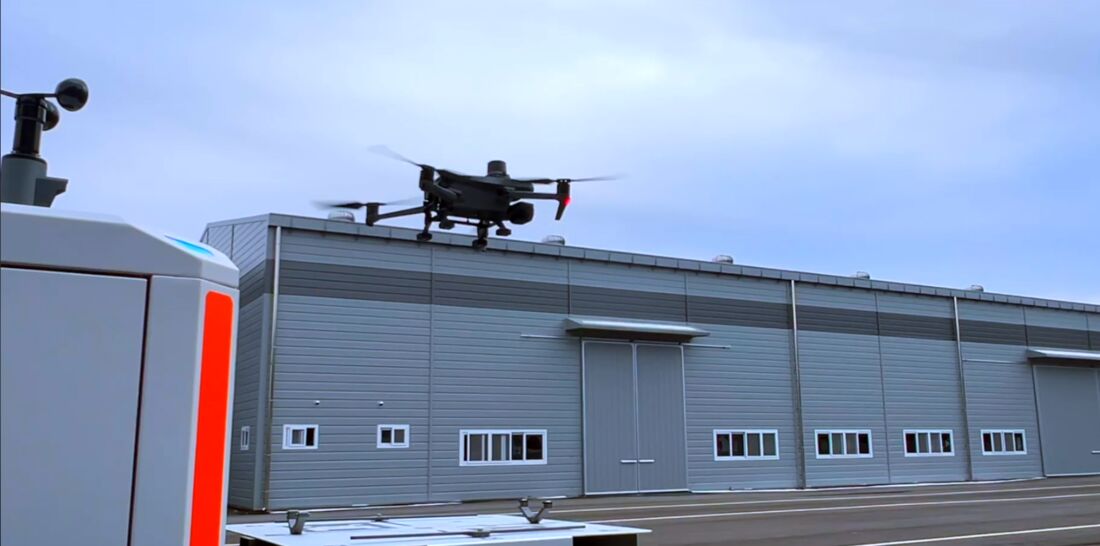
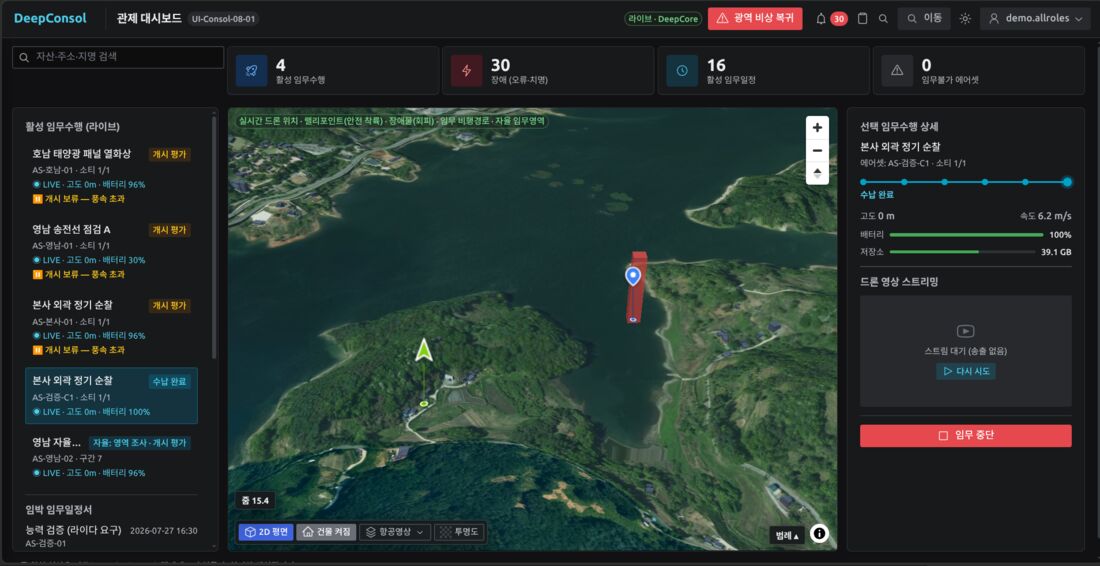
드론별 위치 · 영상 · 상태 모니터링
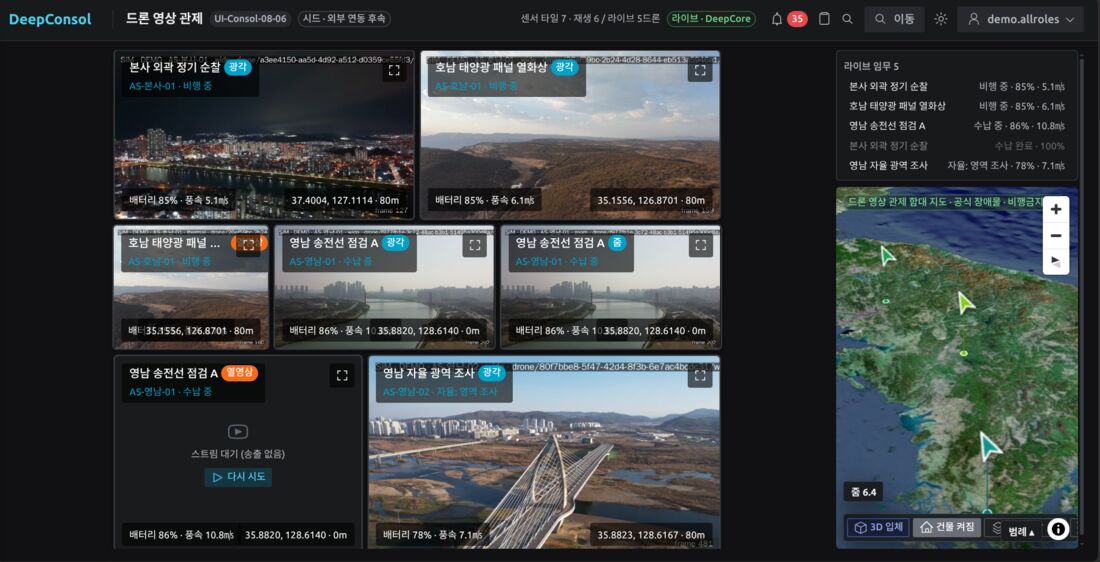
관제실을 위한 드론 영상 모니터링
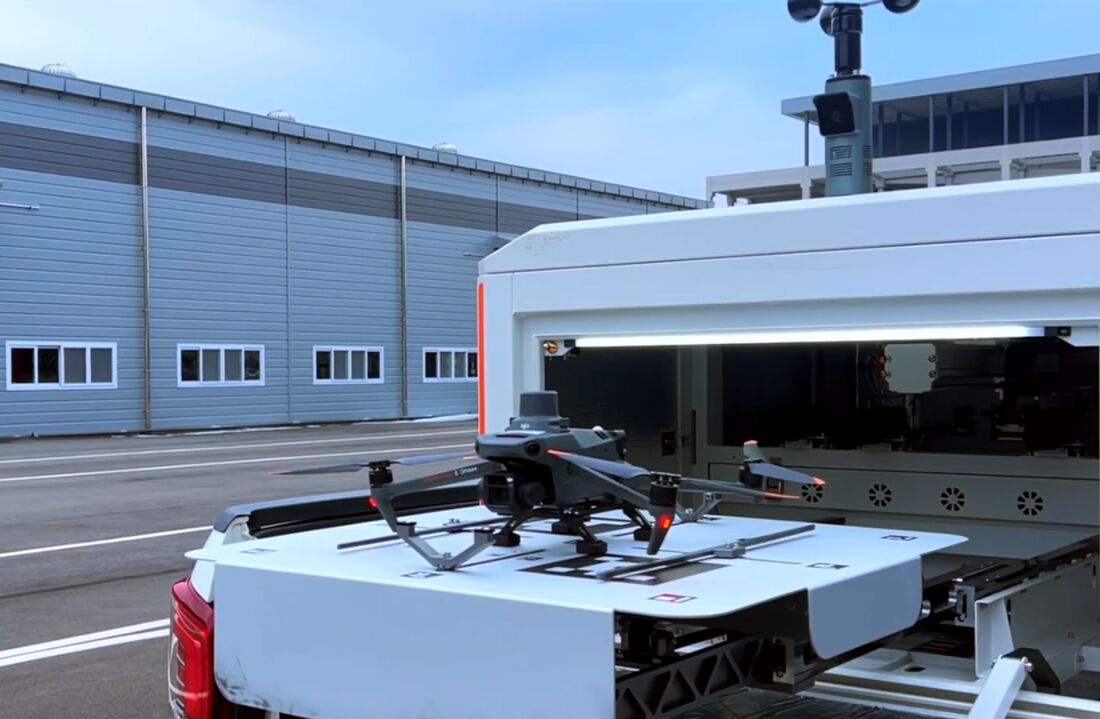
드론이 플랫폼에 복귀하여 자동으로 격납
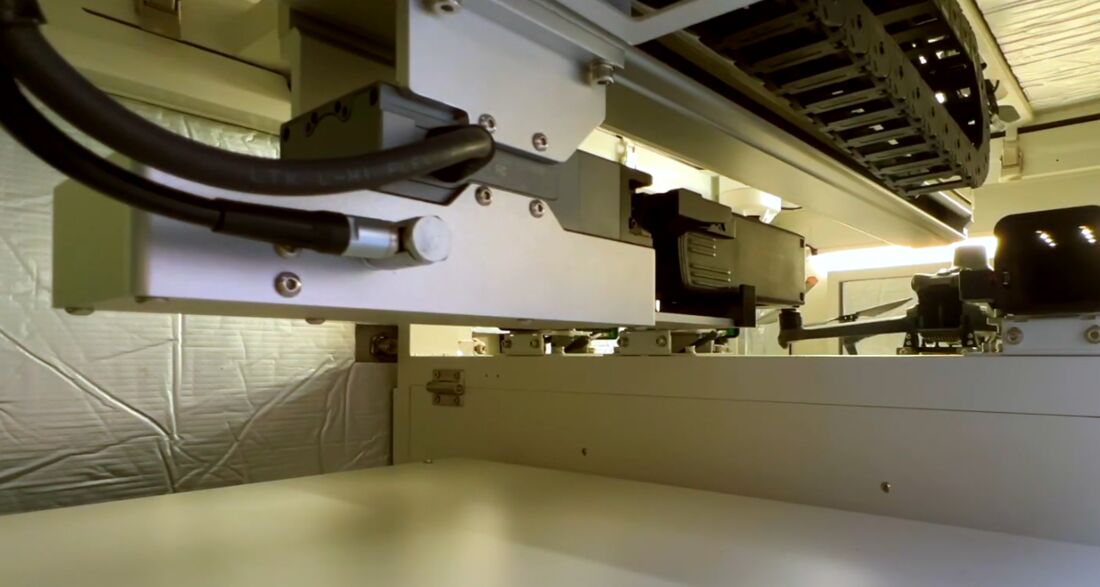
로봇팔을 통한 3분 내 배터리 교체
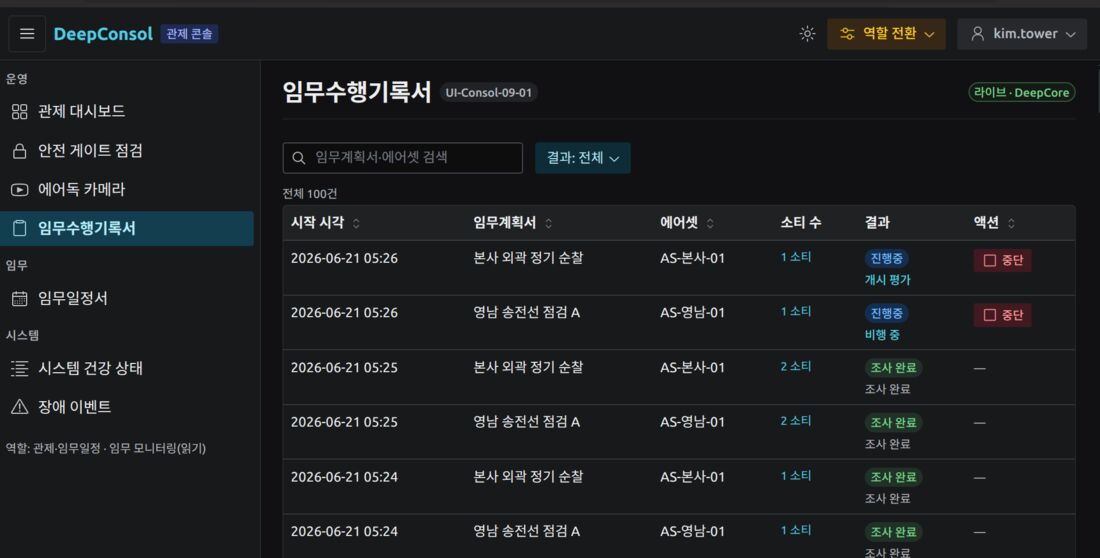
임무 완료 결과 기록 및 보고
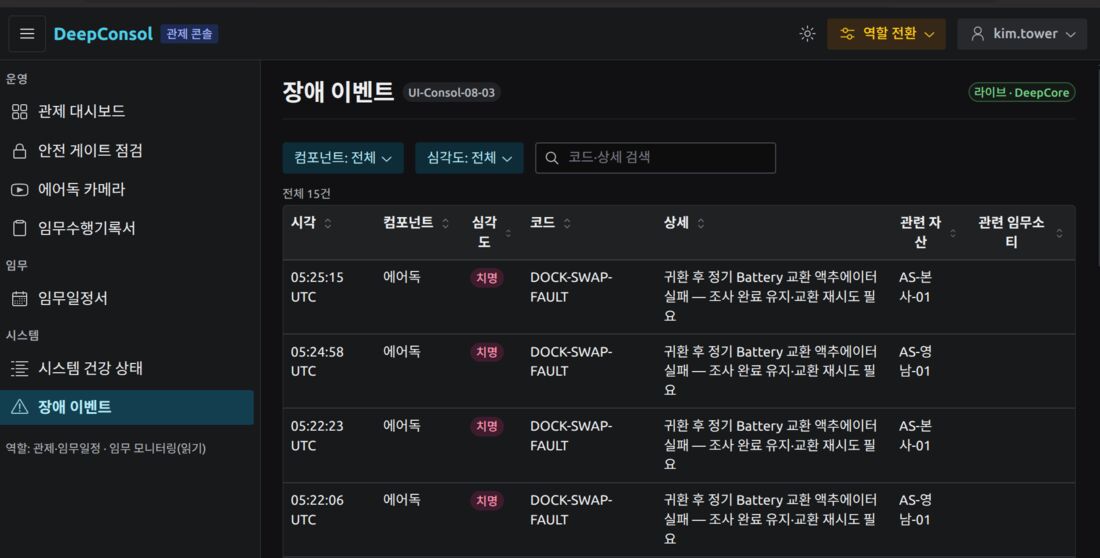
장애 복구를 위한 장애 이벤트 기록
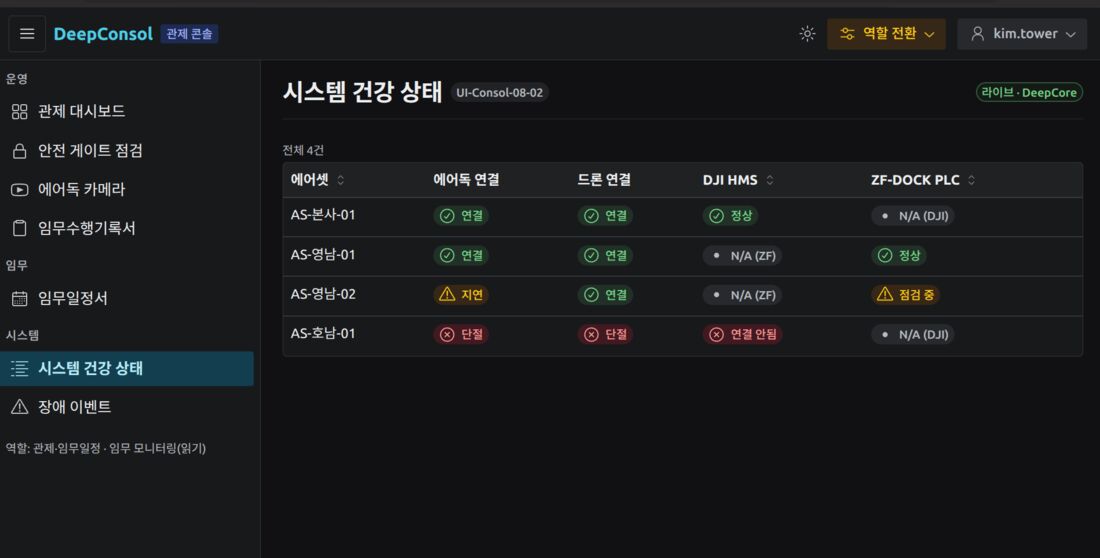
드론·도크 건강 상태를 모니터링

(주)디에어 | 대표 정영석 | 사업자등록번호 415-87-02399
전라남도 나주시 문화로 216, 도원상가빌딩 220,221호
전화 06ct1-znx33sz1-6av402 | 이메일 dair2y9640266@czeznavehcfr.jt3com
COPYRIGHT(C) D-Air. ALL RIGHT RESERVED.


